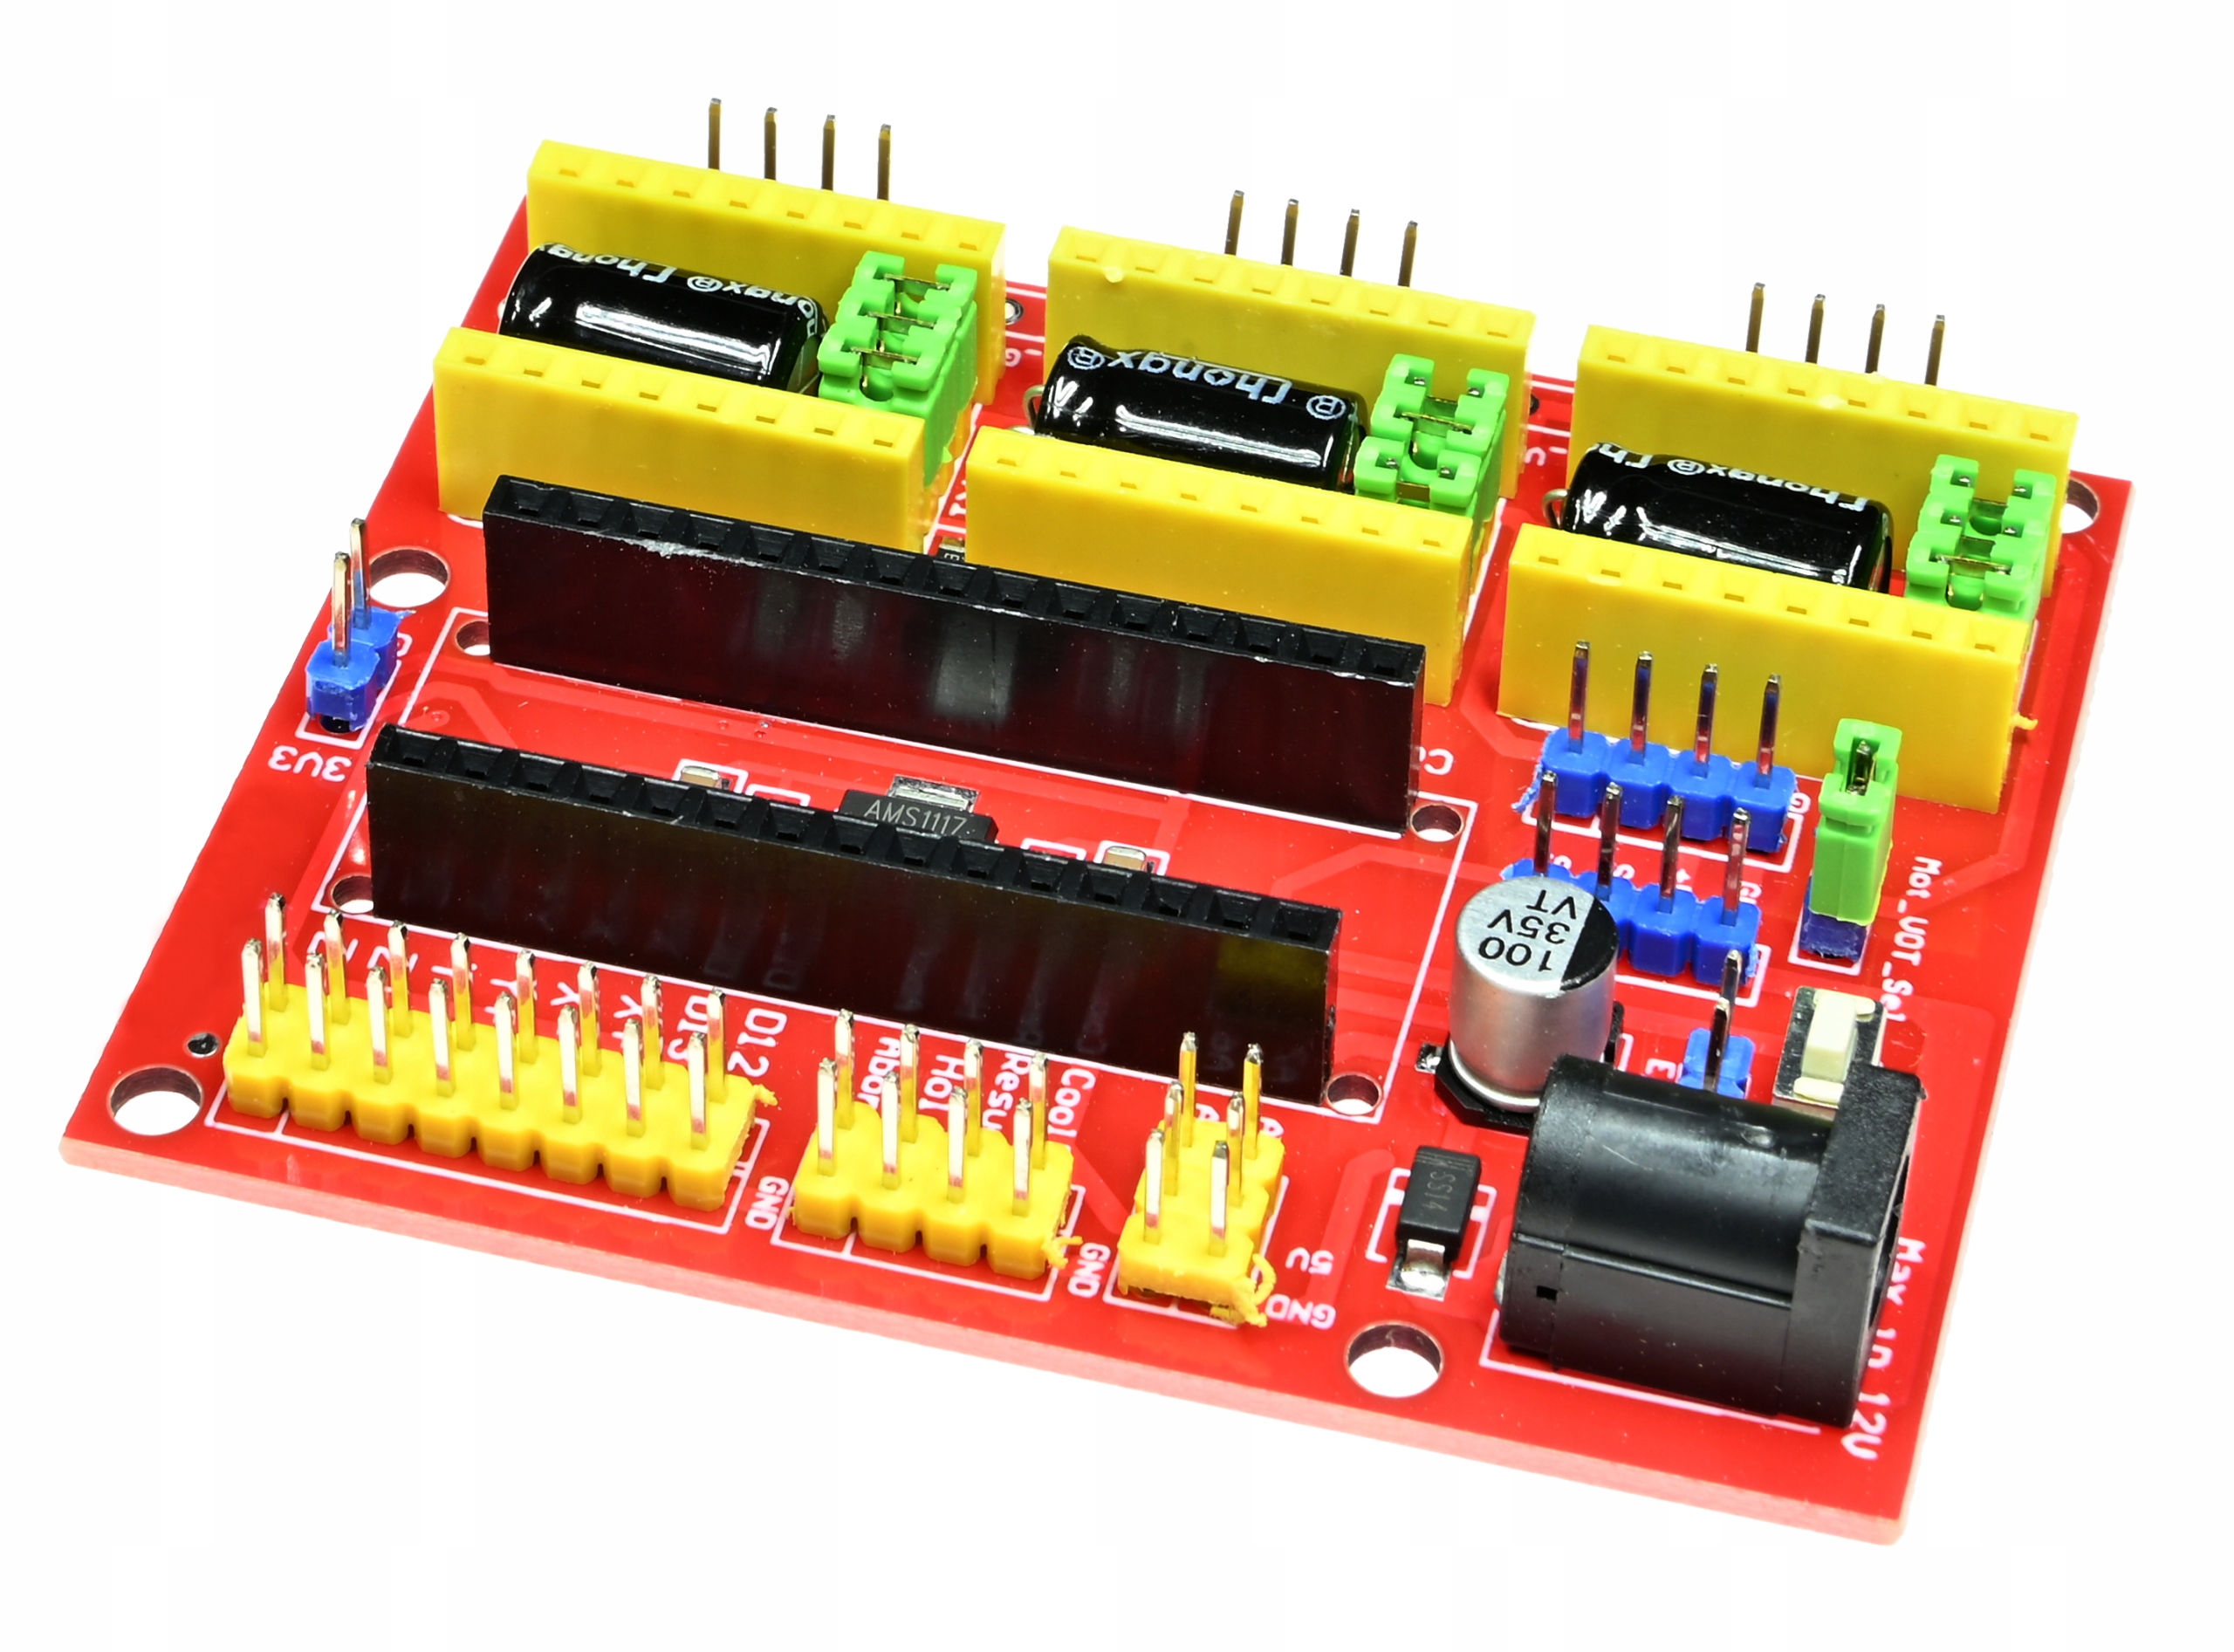
CNC Shield V4 porządkuje połączenia pomiędzy Arduino Nano a sterownikami silników krokowych. To wygodna baza niewielkiej maszyny, ale nazwa „V4” nie gwarantuje identycznej mapy pinów we wszystkich płytkach. Pierwszym etapem jest sprawdzenie konkretnego egzemplarza.
Co robi każdy element
Nano wykonuje program sterujący. Nakładka rozprowadza zasilanie i sygnały. Wpinane sterowniki, np. A4988, regulują prąd uzwojeń. Silnik otrzymuje energię ze swojego zasilacza, a nie z wyjścia GPIO. STEP oznacza impulsy kroków, DIR ustala kierunek, a EN umożliwia włączenie sterownika.
Dokumentacja Keyestudio CNC Shield V4 opisuje określony produkt z trzema gniazdami sterowników. Traktuj ją jako punkt odniesienia tylko po potwierdzeniu zgodności płytki; kolor PCB i podobny nadruk nie wystarczają.
Sprawdź zgodność sprzętu i firmware
Przy całkowicie odłączonym zasilaniu ustal połączenia STEP, DIR i EN pomiędzy Nano a gniazdami sterowników. Możesz porównać schemat producenta i pomiary ciągłości ścieżek. Zapisz wyniki osobno dla każdej osi.
Następnie porównaj je z mapą używaną w konkretnym buildzie GRBL. Domyślne połączenia oprogramowania opisuje projekt GRBL. Ta mapa opisuje firmware, nie dowolną nakładkę sprzedawaną jako V4. Jeśli mapa się różni, przerwij uruchamianie i przygotuj zgodną konfigurację. Nie zaczynaj od przypadkowego przecinania ścieżek.
Sterownik wymaga ustawienia prądu
A4988, DRV8825 i TMC2209 różnią się parametrami oraz konfiguracją. Podobny rozstaw złącza nie potwierdza zgodności każdego modułu. Przed włożeniem sprawdź orientację, napięcie logiki, zasilanie silników i połączenia dodatkowych pinów.
Limit prądu zależy od sterownika i rezystorów pomiarowych na jego płytce. Nie ma jednej wartości VREF właściwej dla wszystkich klonów. Przykład zależności, ograniczenia termiczne i zasady podłączania silników przedstawia dokumentacja modułu A4988 Pololu. Nie wypinaj silnika przy włączonym zasilaniu.
Mikrokrok zmienia liczbę impulsów potrzebnych do obrotu. Dla silnika 200 kroków na obrót przy podziale 1/16 potrzeba 3200 impulsów. Przeliczenie na milimetry wymaga jeszcze danych przekładni, śruby albo koła pasowego. Większy podział nie jest sam w sobie gwarancją większej dokładności mechanicznej.
Kolejność pierwszych prób
- Sprawdź komunikację z Nano i uruchomienie GRBL bez sterowania narzędziem.
- Ustal poprawność mapy pinów oraz konfiguracji krańcówek.
- Przy wyłączonym zasilaniu zamontuj jeden zgodny sterownik i jeden silnik. Limit prądu ustaw osobno według procedury producenta; jeśli wymaga ona pomiaru pod napięciem, nie zmieniaj wtedy połączeń ani nie wypinaj silnika.
- Wykonaj krótki ruch przy małej prędkości, z dala od mechanicznych końców zakresu.
- Potwierdź kierunek, zatrzymanie i zachowanie po resecie. Dopiero potem dodawaj kolejne osie.
Pierwsze próby wykonuj z odłączonym wrzecionem lub laserem. Zatrzymanie programu w aplikacji nie zastępuje rozwiązania awaryjnego zatrzymania maszyny. Dopiero po sprawdzeniu ruchu, krańcówek i parametrów mechaniki przechodź do właściwej pracy.